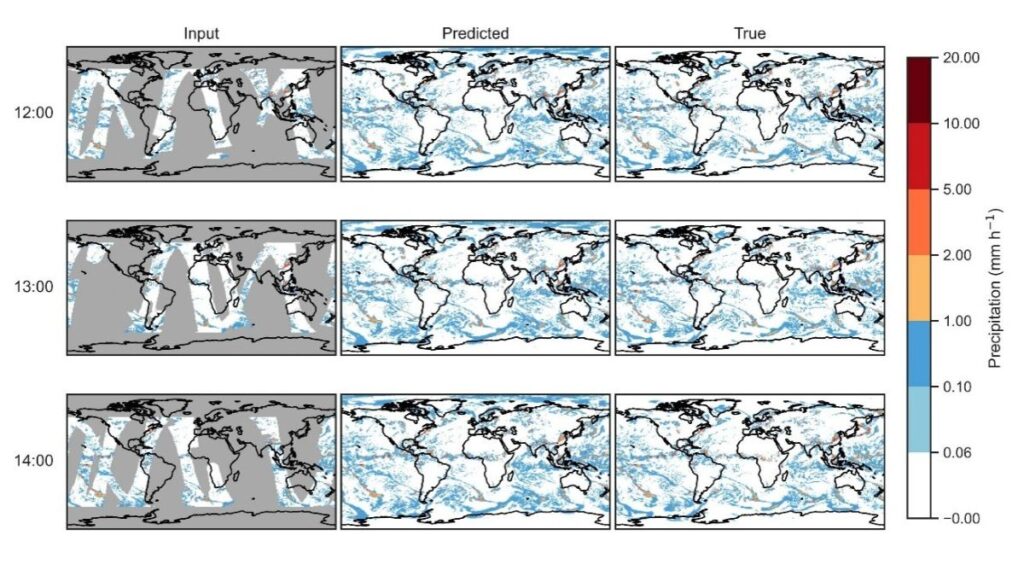
全球降水マップは、防災・治水事業をはじめとして様々な用途に利用される重要なプロダクトですが、衛星観測の性質上、全球を同時に観測することはできず、多くの領域が未観測域として残されてしまいます。全球衛星降水マップ(GSMaP)などで利用されてきた従来のアルゴリズムでは、前後の時刻の降水をもとに、時間方向に補完するかたちでこの未観測域を「埋めて」きましたが、この方式は空間方向の連続性を考慮していないため、降水マップの観測域と補完された未観測域の間に、空間的な不連続が生じるケースがあります。
この問題を解決すべく、我々は降水マップが時空間方向の情報を持つ、三次元(縦・横・時間)のデータであることに着目しました。これは(チャンネル数=1の)動画と同じであり、動画に生じた欠損の補完は、動画補完(video inpainting)問題として、コンピュータビジョンの分野では盛んに研究されています。近年、この問題には、強力な生成モデルである拡散モデル(diffusion model)が多く利用されています。拡散モデルは純粋なノイズから少しずつノイズを取り除くことでデータ生成を学習するモデルであり、従来利用されてきた敵対的生成ネットワーク(generative adversarial network; GAN)よりも安定した学習と、高品質な生成を可能とするモデルが得られる利点があります。
拡散モデルで動画を扱うには、時空間方向の一貫性を考慮する必要があります。そこで、我々は三次元U-Net(3D U-Net)とよばれるアーキテクチャを採用しました。U-Netは、文字通りネットワークがアルファベットのUの形状をしていることに由来します。U-Netは拡散モデルで一般的に利用されるアーキテクチャですが、今回採用した3D U-Netは、一般的な二次元畳み込み層では空間方向しか考慮できないのに対し、三次元畳み込み層を利用することで時空間方向を考慮することができます。
今回、我々は学習データとしてヨーロッパ中期予報センター(ECMWF)の提供する再解析データ・ERA5の全球降水マップを利用し、これに実GSMaPから取り出した観測域ラベルをマスクとして乗算することで、「疑似GSMaP」と「正解データ」のペアを生成しました。また、観測域ラベルデータ、全球の赤外雲画像、地形データ、緯度経度情報などを参考データとして与えました。これらのデータから、拡散モデルを学習することで、我々は全球降水マップの補完が可能であることを実験によって確認しました。さらに、学習したモデルに実GSMaPの観測域のみのデータを入力したところ、未観測域を補完できることも確認されました。感度解析の結果、モデルは主に観測域ラベルデータと赤外雲画像を補完の参考にしており、これらの入力に絞ったモデルでも、ほとんど性能を落とさずに補完ができることが示されました。
この論文は一年ほどの査読を経て、2026年9月24日付でEarth and Space Science誌に掲載されました(Volume 13, Issue 9, DOI: 10.1029/2025EA004666)。実験結果の解釈や論文全般の構成についてご指導いただいた小槻先生、ならびに降水マッププロダクトの取り扱いについて懇切丁寧に教えてくださった武藤さんに深く感謝します。
(岸川)
図:左:入力した未観測域のある降水マップ。中央:モデルによる補完結果。右:正解の降水マップ。
【プレスリリース情報】
Filling the Gaps in Global Rainfall Maps
配信日:2026年10月20日
詳細につきましては、下記URLからご確認ください。
【EurekAlert】
https://www.eurekalert.org/news-releases/1147919
【CHIBADAI NEXT】
https://www.cn.chiba-u.jp/en/news/press-release_e261020/
【大学HP】
https://www.chiba-u.ac.jp/e/news/research/filling_the_gaps_in_global_rainfall_maps.html
【LinkedIn】
https://lnkd.in/p/gFcj7er4